Robot có lực hút tốt vẫn có thể chạy vòng, bỏ sót phòng hoặc mắc ở khu vực dây điện nếu bản đồ ban đầu chưa chuẩn. Trước khi chọn trong nhóm Robot hút bụi Xiaomi, người dùng nên hiểu rằng bản đồ là lớp điều khiển cho lịch dọn, thứ tự phòng và các giới hạn an toàn, không chỉ là hình mặt bằng để xem trong ứng dụng.
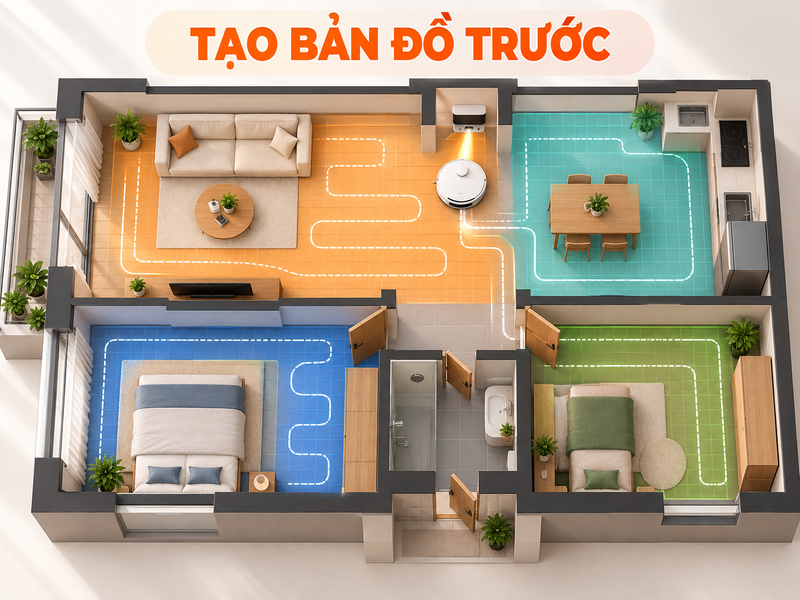
Cách tạo bản đồ robot Xiaomi hiệu quả bắt đầu từ một lượt quét trọn vẹn, sau đó mới đến chia phòng robot Xiaomi và đặt vùng cấm robot Xiaomi. Nguyên tắc là tạo nền đúng trước, chỉnh ranh giới sau, rồi chạy thử.
Cách tạo bản đồ robot Xiaomi từ một lượt quét sạch
Đặt trạm ở vị trí cố định, sát tường, phía trước đủ thoáng để robot rời trạm và quay về. Mở toàn bộ cửa của những phòng muốn đưa vào bản đồ; thu dây sạc, đồ chơi nhỏ, rèm chạm sàn và vật dễ bị cuốn. Cửa kính hoặc gương sát sàn có thể làm cảm biến nhận sai không gian, vì vậy nên che tạm nếu lần quét đầu xuất hiện vùng ảo.
Cho robot bắt đầu từ trạm và hoàn tất một chu trình lập bản đồ hoặc dọn toàn bộ. Không bế robot sang phòng khác giữa chừng, không di chuyển trạm và hạn chế chặn đường về.
Kiểm tra bản đồ trước khi chia phòng
Khi bản đồ được lưu, hãy đối chiếu ba điểm: đường bao có khớp tường thật, các cửa có mở đúng vị trí và trạm có nằm ở đúng phòng hay không. Vệt phòng kéo dài qua tường, khu vực bị nhân đôi hoặc trạm lệch sang phòng kế bên là dấu hiệu chưa nên chỉnh chi tiết.
Nếu sai số nhỏ, có thể chạy thêm một lượt để robot bổ sung dữ liệu. Nếu mặt bằng méo rõ rệt, hãy xóa bản đồ lỗi và tạo lại sau khi xử lý gương, cửa kính hoặc vật cản. Di chuyển robot bằng tay hay thay đổi lớn cách sắp xếp nội thất có thể làm bản đồ cũ mất hiệu lực; đây là giới hạn Xiaomi nêu trong hướng dẫn vùng cấm.
Chia, gộp và đặt tên phòng theo cách sử dụng
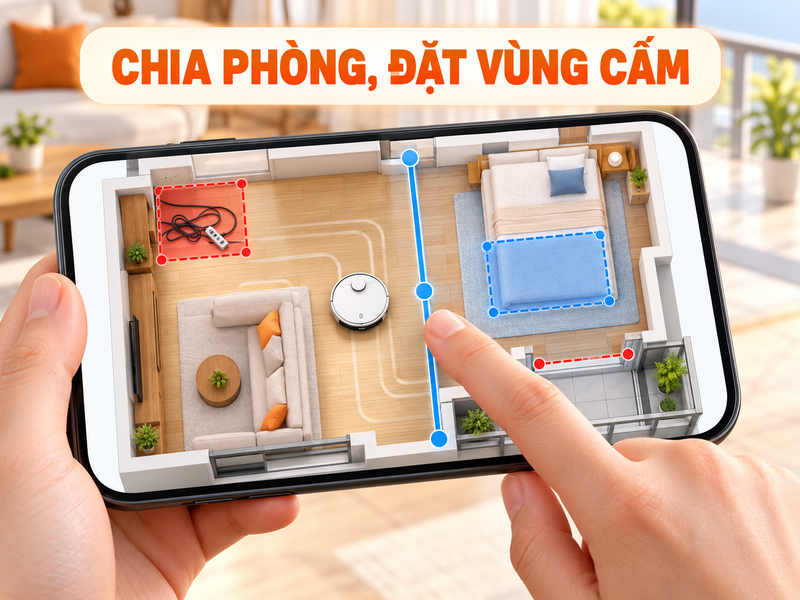
Trong Xiaomi Home, mở robot, vào phần bản đồ rồi chọn chỉnh sửa phòng. Dùng đường cắt đi qua hai mép của một vùng để tách phòng; chọn các vùng liền nhau khi cần gộp. Sau đó đặt tên theo cách gia đình gọi thực tế như phòng khách, phòng ngủ, bếp hoặc hành lang. Ranh giới nên trùng cửa ra vào thay vì cắt giữa vùng robot thường quay đầu.
Việc đặt tên giúp lịch dọn gọi đúng phòng và chế độ tùy chỉnh gán thông số theo khu vực. Trên Xiaomi X20 Pro, Xiaomi cho phép chọn bản đồ tương ứng để chỉnh phòng, nội thất, vật liệu, vùng hạn chế và tường ảo. Sau khi gộp hoặc chia lại, nên kiểm tra các lịch cũ.
Phân biệt tường ảo và hai loại vùng cấm
Tường ảo là một đường mà robot không được cắt qua, phù hợp với ngưỡng ban công, lối xuống bậc hoặc miệng cầu thang. Vùng cấm hút và lau là một hình chữ nhật robot phải tránh hoàn toàn, hữu ích quanh dây điện, chân ghế dễ mắc hoặc thảm lông dài. Vùng cấm lau chỉ ngăn chế độ lau đi vào khu vực đó, phù hợp với thảm cần tránh ẩm nhưng vẫn có thể hút.
Đừng vẽ đường biên sát đúng mép nguy hiểm. Hãy chừa khoảng dự phòng theo quỹ đạo thân robot; với gầm tủ thấp hoặc cụm dây, vùng cấm cần phủ hết lối tiếp cận.
Chạy thử từng khu vực trước khi đặt lịch
Sau khi lưu, hãy yêu cầu robot dọn một phòng và quan sát điểm qua cửa, đoạn quay đầu, mép thảm cùng vùng dây điện. Nếu robot chạm biên quá sát, mở rộng vùng cấm; nếu bỏ một dải sàn hữu ích, thu nhỏ lại. Một lần chạy thử có chủ đích giúp phát hiện lỗi nhanh hơn việc chờ lịch tự động chạy khi không có người quan sát.
Chỉ tạo lịch sau khi robot nhận đúng tên phòng và quay về trạm ổn định. Với nhà nhiều tầng, phải chọn đúng bản đồ trước khi chạy; không mặc định robot tự nhận mọi tầng trong mọi tình huống. Nếu đổi vị trí trạm hoặc thay đổi lớn mặt bằng, hãy kiểm tra lại toàn bộ tường ảo và vùng cấm.
Khi robot đi xuyên vùng cấm hoặc bản đồ bị lệch
Đầu tiên, kiểm tra xem ứng dụng đang chọn đúng bản đồ và các vùng đã được lưu hay chưa. Phóng to bản đồ để xem đường biên có bị lệch khỏi vị trí thực. Nếu chỉ sai một khu vực, điều chỉnh rộng hơn rồi chạy thử; nếu bản đồ méo, mất phòng hoặc trạm sai vị trí, tạo lại bản đồ thường đáng tin cậy hơn việc chồng thêm nhiều vùng cấm.
Khi cần một model có trạm đa năng và vẫn hỗ trợ quy trình bản đồ trong Xiaomi Home, trang Xiaomi X20 Max là điểm đối chiếu exact-model sau khi người dùng đã hiểu cách thiết lập. Dù chọn model nào, bản đồ tốt phải phản ánh mặt bằng thật, ranh giới có khoảng an toàn và được xác nhận bằng một lượt chạy thử; đó mới là nền tảng để robot dọn đúng phòng thay vì chỉ chạy theo lịch.